
Решение
Республиканская олимпиада 2013 11 класс № Э2Часть 1. Положения равновесия.
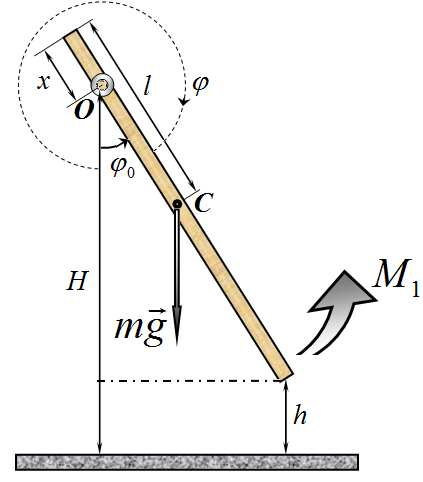
В положении равновесия сумма моментов сил упругости и силы тяжести равна нулю, поэтому справедливо уравнение (в СИ)
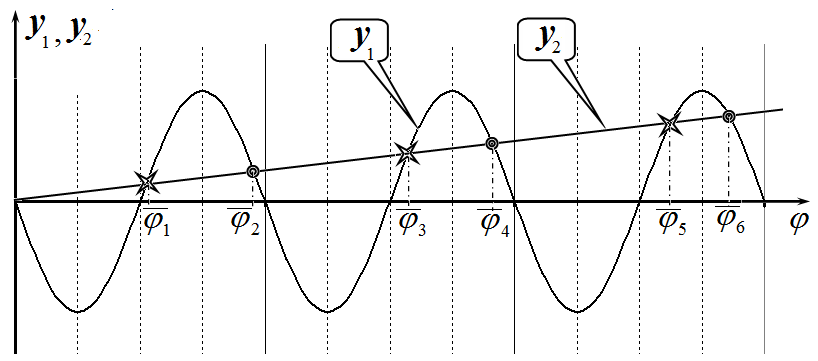
3 Очевидно, что каждому положительному корню этого уравнения соответствует равный ему по модулю отрицательный корень. Физический смысл этого – можно закручивать в обе стороны, от этого ничего не изменяется!
– 1.3 Для определения коэффициента кручения можно воспользоваться уравнением (2). Угол положения равновесия
Здесь все величины легко измеряемы. Так как все углы равновесия меньше прямого, то
Соответствующий угол закручивания рассчитывается по формуле
Проведя расчеты по этим формулам можно построить график зависимости момента силы тяжести (и равному ему моменту силы упругости)
Таблица 1.
| 1 | 67 | 0,994 | 0,106 | 6,18 | 0,078 | 123 | 0,974 | 0,230 | 6,05 | 0,111 |
| 2 | 77 | 0,966 | 0,261 | 12,31 | 0,189 | 130 | 0,951 | 0,315 | 12,25 | 0,151 |
| 3 | 84 | 0,946 | 0,329 | 18,52 | 0,236 | 135 | 0,934 | 0,364 | 18,49 | 0,174 |
| 4 | 87 | 0,938 | 0,354 | 24,78 | 0,254 | 142 | 0,911 | 0,424 | 24,71 | 0,201 |
| 5 | 93 | 0,921 | 0,400 | 31,02 | 0,285 | 153 | 0,875 | 0,505 | 30,91 | 0,236 |
| 6 | 96 | 0,913 | 0,421 | 37,28 | 0,299 | 163 | 0,843 | 0,569 | 37,13 | 0,263 |
| 7 | 100 | 0,901 | 0,448 | 43,53 | 0,317 | 172 | 0,813 | 0,621 | 43,36 | 0,284 |
| 8 | 106 | 0,885 | 0,485 | 49,78 | 0,341 | 184 | 0,774 | 0,686 | 49,58 | 0,309 |
| 9 | 111 | 0,870 | 0,515 | 56,03 | 0,360 | 196 | 0,734 | 0,746 | 55,80 | 0,331 |
| 10 | 119 | 0,848 | 0,559 | 62,27 | 0,388 | 210 | 0,689 | 0,811 | 62,02 | 0,354 |
| 11 | 125 | 0,831 | 0,590 | 68,53 | 0,407 | 223 | 0,646 | 0,869 | 68,25 | 0,372 |
| 12 | 131 | 0,814 | 0,620 | 74,78 | 0,425 | 241 | 0,587 | 0,944 | 74,45 | 0,395 |
| 13 | 140 | 0,789 | 0,662 | 81,02 | 0,450 | 265 | 0,508 | 1,038 | 80,64 | 0,420 |
| 14 | 149 | 0,763 | 0,702 | 87,26 | 0,473 | 285 | 0,443 | 1,112 | 86,85 | 0,437 |
| 15 | 158 | 0,738 | 0,741 | 93,51 | 0,494 | 322 | 0,321 | 1,244 | 93,00 | 0,462 |
| 16 | 169 | 0,707 | 0,785 | 99,75 | 0,517 | 370 | 0,164 | 1,406 | 99,12 | 0,481 |
| 17 | 180 | 0,676 | 0,828 | 105,99 | 0,539 | |||||
| 18 | 190 | 0,648 | 0,866 | 112,23 | 0,557 | |||||
| 19 | 201 | 0,617 | 0,906 | 118,47 | 0,576 | |||||
| 20 | 216 | 0,575 | 0,959 | 124,71 | 0,599 | |||||
| 21 | 234 | 0,524 | 1,019 | 130,93 | 0,623 | |||||
| 22 | 255 | 0,465 | 1,087 | 137,14 | 0,648 | |||||
| 23 | 276 | 0,406 | 1,153 | 143,36 | 0,669 | |||||
| 24 | 290 | 0,366 | 1,196 | 149,60 | 0,681 | |||||
| 25 | 335 | 0,239 | 1,329 | 155,75 | 0,710 |
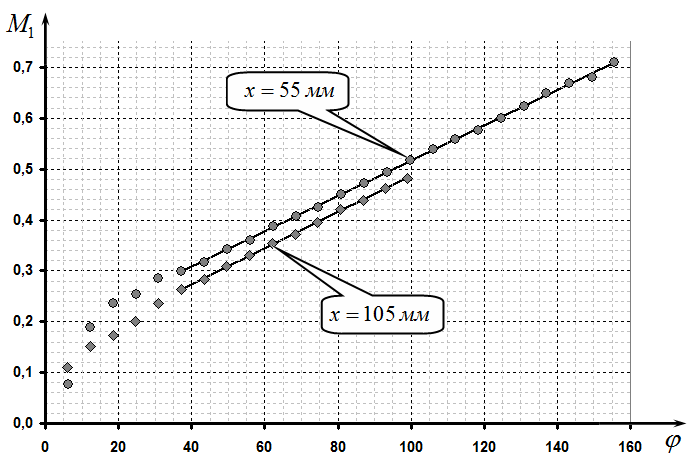
Заметим, что оценки числа возможных положений равновесий оказываются завышенными. Однако, если уточнить постоянную составляющую в моменте силы, то оценка дает правильный значения числа возможных состояний.
2.1 Теоретический.
Запишем уравнение динамики для маятника (на основе уравнения (1)):
Это есть уравнение гармонических колебаний, период которых
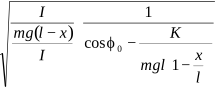
Эта формула совпадает с формулой, приведенной в условии. Величина
Полученное выражение допускает простую экспериментальную проверку.
2.2 Измерительный.
Результаты измерений периодов колебаний от числа оборотов закручивания резинки приведены в таблице 3 и на графике. Отметим, что проводить на этом графике сглаживающую кривую смысла нет, так как аргумент этой функции дискретный.
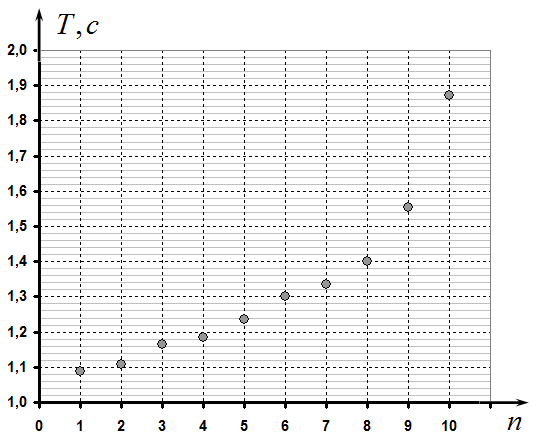
Таблица 3. Периоды колебаний.
| 1 | 285 | 1,088 | 0,883 | 0,845 |
| 2 | 299 | 1,108 | 0,837 | 0,815 |
| 3 | 310 | 1,164 | 0,800 | 0,738 |
| 4 | 325 | 1,184 | 0,750 | 0,713 |
| 5 | 341 | 1,236 | 0,697 | 0,655 |
| 6 | 358 | 1,300 | 0,640 | 0,592 |
| 7 | 377 | 1,334 | 0,577 | 0,562 |
| 8 | 394 | 1,400 | 0,520 | 0,510 |
| 9 | 423 | 1,554 | 0,423 | 0,414 |
| 10 | 438 | 1,872 | 0,373 | 0,285 |
2.3 Расчетный.
Для проверки формулы (2) из условия задачи необходимо построить зависимость величины
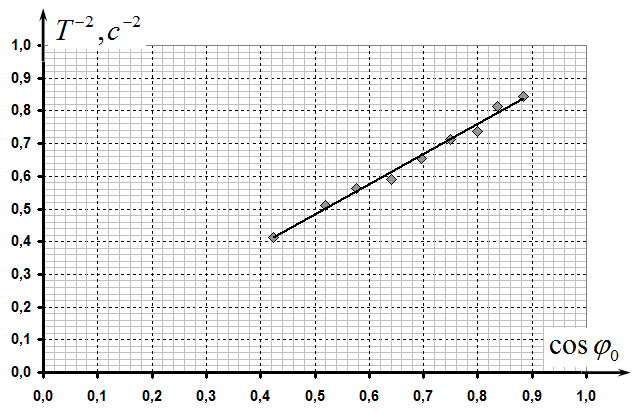
Действительно, получилась линейная зависимость. Коэффициенты этой зависимости (
Сравнивая с исходной (не линеаризованной) формой уравнения определим искомые параметры
Отметим, что провести сравнение с теоретическим значением параметра
Примечания
- 3. , Очевидночтокаждомуположительномукорнюэтогоуравнениясоответствуетравныйемупомодулю отрицательный корень. Физический смысл этого – можно закручивать в обе стороны, от этого ничего не изменяется! 4 ! Аположениелинейкиблизкокгоризонтальному ↩